-
Wellenausbreitung und Nah-/Fernfeld-Dynamik
Ein Leitfaden zur Elektrodynamik freier Wellen am Beispiel des Halbwellendipols und der Yagi-Antenne.
1. Die Yagi-Antenne: Passive Kopplung und Feldbeeinflussung
Eine Yagi-Uda-Antenne nutzt ausschließlich passive (parasitäre) Elemente, um das elektromagnetische Feld des gespeisten Hauptdipols räumlich zu bündeln. Dieser Prozess basiert auf elektromagnetischer Kopplung, Phasenverschiebung und Interferenz.
1.1 Resonanzverhalten als serieller RLC-Schwingkreis
Ein idealer, unendlich dünner Halbwellendipol hat bei seiner exakten Resonanzlänge (Länge gleich der halben Wellenlänge $\frac{\lambda}{2}$) eine rein reelle Fußpunktimpedanz ohne Blindanteil ($Z = R + j0 \approx 73\,\Omega$).
Verändert man bei konstanter Betriebsfrequenz die Länge der passiven Elemente, verhalten sie sich wie ein verstimmter serieller RLC-Schwingkreis:
Impedanz (Z) ^ | / (Element zu lang = Rein Induktiv, +jX) | / | / ---|-----*-----> Betriebsfrequenz (f_0) bei fester Länge l | / | / | / (Element zu kurz = Rein Kapazitiv, -jX)-
Der Reflektor (Länge ca. 5 Prozent länger als halbe Wellenlänge): Die Eigenresonanz des längeren Drahtes liegt unterhalb der tatsächlichen Betriebsfrequenz. Aus Sicht des Elements wird es oberhalb seiner Resonanz betrieben. In einem seriellen $RLC$-Glied dominiert hier der induktive Blindwiderstand ($\omega \cdot L > \frac{1}{\omega \cdot C}$).
- Impedanz: $Z = R + jX$ (Positiver Imaginärteil bedeutet induktives Verhalten).
- Phase: Der induzierte Strom hinkt der induzierten Spannung hinterher. Das re-emittierte Feld löscht das Gesamtfeld nach hinten aus.
-
Die Direktoren (Länge ca. 5 Prozent kürzer als halbe Wellenlänge): Die Eigenresonanz liegt oberhalb der Betriebsfrequenz. Das Element wird unterhalb seiner Resonanz betrieben. Es dominiert der kapazitive Blindwiderstand ($\frac{1}{\omega \cdot C} > \omega \cdot L$).
- Impedanz: $Z = R - jX$ (Negativer Imaginärteil bedeutet kapazitives Verhalten).
- Phase: Der Strom eilt der Spannung voraus. Das Feld wird in Richtung der Direktoren gezogen und nach vorne gebündelt.
1.2 Mathematische Beschreibung über gegenseitige Impedanzen
Das System aus $N$ Elementen ($1$ getriebenes Element, $N-1$ passive Elemente) wird als ein Netzwerk linearer Gleichungen beschrieben: Die Spannungsmatrix $[V]$ ist gleich der Impedanzmatrix $[Z]$ multipliziert mit der Strommatrix $[I]$, kurz $[V] = [Z] \cdot [I]$.
- $Z_{ii}$ ist die Eigenimpedanz des Elements $i$ (abhängig von Länge, Dicke und Material).
- $Z_{ij}$ ist die gegenseitige Impedanz (Mutual Impedance) zwischen den Elementen $i$ und $j$ (primär abhängig vom räumlichen Abstand $d_{ij}$).
Randbedingung der Passivität
Da nur der Hauptdipol (Element $1$) gespeist wird ($V_1 = V_{\text{in}}$), sind alle passiven Elemente kurzgeschlossen ($V_k = 0$ für alle $k \ge 2$). Für ein System aus Dipol ($1$) und Reflektor ($2$) ergibt sich das Gleichungssystem:
$$0 = Z_{21} \cdot I_1 + Z_{22} \cdot I_2 \implies \frac{I_2}{I_1} = -\frac{Z_{21}}{Z_{22}}$$
Das komplexe Stromverhältnis $\frac{I_2}{I_1}$ bestimmt die Amplitude und Phasenverschiebung des induzierten Stroms im Reflektor relativ zum Hauptstrom.
1.3 Energieerhaltung bei destruktiver Interferenz
Wenn sich die Wellen nach hinten scheinbar auslöschen, wird keine Energie vernichtet oder in Wärme umgewandelt. Die Phasenbeziehungen verändern den Poynting-Vektor $\vec{S} = \vec{E} \times \vec{H}$, welcher den Leistungsfluss pro Fläche beschreibt:
- In Rückwärtsrichtung: Die Amplituden sind gleich, die Phase ist um $180^\circ$ verschoben. Die Felder addieren sich im Raum zu Null ($E_{\text{Gesamt}} = E_A + E_B = 0$). Daraus folgt, dass der Poynting-Vektor $\vec{S}$ in Rückwärtsrichtung Null ist. In diese Richtung fließt physikalisch keine Energie ab.
- In Vorwärtsrichtung: Die Felder treffen durch den räumlichen Abstand und die induktive Verzögerung exakt in Phase ($0^\circ$) ein. Die Amplituden addieren sich linear ($E_{\text{Vorwärts}} = E_A + E_B$). Da die Leistungsdichte proportional zum Quadrat der Feldstärke ist ($P \propto E^2$), führt die Feldstärkeverdoppelung zu einer Vervierfachung der Leistung in Vorwärtsrichtung.
- Nahfeld-Rückkopplung: Ein Teil der Energie koppelt zurück in den Hauptdipol und senkt dessen Fußpunktimpedanz (oft von $73\,\Omega$ auf $15\,\Omega$ bis $28\,\Omega$). Bei korrekter Impedanzanpassung (z. B. Gamma-Match) wird diese reaktive Energie im System gehalten und vollständig nach vorne emittiert.
2. Der Übergang vom Nahfeld zum Fernfeld
Der fundamentale Unterschied der Phasenbeziehungen zwischen Nah- und Fernfeld basiert auf dem Unterschied zwischen lokal gebundenen, stehenden Feldern (Schwingkreis-Charakter) und sich frei ausbreitenden Wellen (Leitungs-Charakter).
2.1 Mathematische Struktur des elektrischen Feldes
Die exakte Lösung der Maxwell-Gleichungen liefert für das elektrische Feld $E$ im Abstand $r$ von der Antenne drei globale Hauptterme. Das Feld $E$ verhält sich proportional zu:
$$ \frac{1}{r^3} \text{ [Quasistatisch]} + \frac{1}{r^2} \text{ [Induktionsfeld]} + \frac{1}{r} \text{ [Strahlungsfeld]} $$
- Im Nahfeld ($r \to 0$): Die Terme $\frac{1}{r^3}$ und $\frac{1}{r^2}$ dominieren die Gleichung. Ihre mathematische Phase ist um exakt $90^\circ$ zeitlich verschoben zum Magnetfeld (Kosinus- vs. Sinus-Oszillation). Dies entspricht einer reinen Blindleistung – die Energie pendelt reaktiv zwischen Feld und Leiter hin und her.
- Im Fernfeld ($r \to \infty$): Die Nahfeld-Terme sterben kubisch und quadratisch ab. Es überlebt ausschließlich der Strahlungsterm $\frac{1}{r}$. Durch die kontinuierliche Laufzeitverzögerung im Raum verschiebt sich die Phase dieses Terms über die Distanz so, dass er im Fernfeld exakt in Phase ($0^\circ$ Verschiebung) zum Magnetfeld schwingt.
2.2 Gegenüberstellung: Nahfeld vs. Fernfeld
-
Nahfeld (Abstand $r$ kleiner als die Wellenlänge $\lambda$):
- System-Analogie: Gekoppelter Schwingkreis
- Zeitliche Phase: $90^\circ$ phasenverschoben (Kosinus vs. Sinus)
- Räumlicher Winkel: $90^\circ$ (Orthogonal zueinander)
- Widerstand des Raums: Imaginär / Reaktiv (Blindwert)
- Energie-Charakter: Blindleistung. Energie pendelt reaktiv.
-
Fernfeld (Abstand $r$ größer als das Doppelte der Wellenlänge $2\lambda$):
- System-Analogie: Unendlich lange Leitung
- Zeitliche Phase: $0^\circ$ (Absolut in Phase)
- Räumlicher Winkel: $90^\circ$ (Orthogonal zueinander)
- Widerstand des Raums: Rein reell ($Z_0 = 377\,\Omega$ Feldwellenwiderstand)
- Energie-Charakter: Wirkleistung. Energie fließt permanent weg.
2.3 Der physikalische Mechanismus des Abschnürens (Pinch-Off)
1. Feldlinien am Dipol verankert: 2. Ladungsrückfluss zur Mitte: 3. Verschmelzung der Fußpunkte: (+)------------------------(-) (+)----------(-) (+/-) \ / \ / / \ \______________________/ \______/ ( ) \_/- Start der Feldlinie: Am Spannungsmaximum herrscht links Elektronenüberschuss (-) und rechts Elektronenmangel (+). Die elektrischen Feldlinien spannen sich bogenförmig im Raum auf und sind fest an den Ladungen auf dem Kupferdraht verankert.
- Die Stromwende: Der Sender wechselt die Polarität. Die Elektronen fließen mit hoher Geschwindigkeit zur Mitte des Dipols zurück, um sich zu neutralisieren. Die Fußpunkte der Feldlinien wandern auf dem Draht synchron mit den Ladungen nach innen.
- Das Zeitdilemma der Lichtgeschwindigkeit (c): Während die Fußpunkte bereits das Zentrum des Dipols erreicht haben, befindet sich der bauchige Außenbereich der Feldlinie (bei $7\,\text{MHz}$ entspricht die maximale Ausdehnung der Feldlinie im Viertelwellen-Abstand $\frac{\lambda}{4} \approx 10{,}7\,\text{Metern}$) noch im Raum. Da sich Feldänderungen maximal mit Lichtgeschwindigkeit ausbreiten können, erfährt das äußere Feld die Neutralisierung zeitverzögert.
- Das Abschnüren: Am Spannungsnullpunkt treffen sich die beiden Fußpunkte derselben Feldlinie in der Mitte des Dipols. Da Feldlinien unter mechanischer Spannung stehen und sich untereinander abstoßen, verschmelzen die Fußpunkte miteinander. Die Feldlinie trennt sich vollständig vom Metall und schließt sich im Raum zu einer freien Schleife (Ellipse).
- Der Kolbeneffekt: Die unmittelbar nachfolgende Halbwelle des Senders polt den Dipol bereits um und erzeugt ein neues Feld entgegengesetzter Orientierung. Dieses expandiert rasant und drückt die gerade geschlossene, freie Feldlinienschleife wie ein elektromagnetischer Kolben unaufhaltsam in den freien Raum hinaus. Ein Zurückfallen auf den Draht ist ausgeschlossen.
3. Der synchrone Selbsthaltemechanismus im Vakuum
Sobald sich die Welle von der Antenne gelöst hat, befindet sie sich im Fernfeld. Das Vakuum verhält sich nun wie eine unendlich lange, verlustfreie Übertragungsleitung mit einem rein reellen, ohmschen Feldwellenwiderstand $Z_0$.
Dieser berechnet sich aus der Wurzel des Quotienten aus der magnetischen Feldkonstante $\mu_0$ durch die elektrische Feldkonstante $\varepsilon_0$ gemäß $Z_0 = \sqrt{\frac{\mu_0}{\varepsilon_0}}$ und beträgt ca. $377\,\Omega$.
Da dieser Wellenwiderstand rein reell (ohmsch) ist, müssen Spannung ($E$-Feld) und Strom ($H$-Feld) zu jedem Zeitpunkt und an jedem Ort absolut in Phase ($0^\circ$ Phasenverschiebung) schwingen.
3.1 Die Kopplung der Raum-Zeit-Ableitungen
Das schwingende Feld erzeugt das Gegenfeld nicht über eine zeitliche Verzögerung (Ursache geht über in Wirkung nacheinander), sondern sie bedingen sich im selben Augenblick über die Verknüpfung von zeitlicher Änderung und räumlicher Steilheit.
Für eine linear polarisierte, ebene Welle, die sich in $x$-Richtung ausbreitet, reduziert sich das Maxwell'sche Induktionsgesetz auf die Betrachtung der orthogonalen Komponenten. Die räumliche Steilheit (Neigung) des $E$-Feld-Verlaufs im Raum ($\frac{\partial E}{\partial x}$) ist dann gleich dem negativen Produkt aus der magnetischen Feldkonstante $\mu_0$ und der zeitlichen Änderung des $H$-Feldes ($\frac{\partial H}{\partial t}$), kurz:
$$\frac{\partial E}{\partial x} = -\mu_0 \cdot \frac{\partial H}{\partial t}$$
3.2 Der mathematische Beweis der Phasengleichheit
Angenommen, die Felder wären (wie im Schwingkreis) um $90^\circ$ phasenverschoben. Wenn das $E$-Feld an einem fixen Punkt im Raum sein Maximum erreicht ($E = E_0$), ist die Kurve an ihrem Scheitelpunkt flach. Die räumliche Steilheit $\frac{\partial E}{\partial x}$ ist dort folglich Null.
Laut der Maxwell-Gleichung muss im exakt selben Augenblick auch die zeitliche Änderung des $H$-Feldes Null sein ($\frac{\partial H}{\partial t} = 0$). Die zeitliche Änderung einer harmonischen Sinus- oder Kosinuswelle ist mathematisch aber nur an ihrem eigenen Scheitelpunkt (Maximum) exakt Null.
Daraus folgt zwingend: Erreicht das $E$-Feld an einem Raumpunkt sein Maximum, muss das $H$-Feld an diesem Punkt im exakt selben Moment ebenfalls sein Maximum erreichen. Die mathematische Lösung der Wellengleichung zwingt beide Felder in die synchrone Form:
$$E(x,t) = E_0 \cdot \sin(\omega \cdot t - k \cdot x)$$ $$H(x,t) = H_0 \cdot \sin(\omega \cdot t - k \cdot x)$$
Das schwingende $E$-Feld erzeugt das $H$-Feld nicht an demselben Ort für einen späteren Zeitpunkt, sondern die räumliche Neigung des $E$-Feldes trägt die zeitliche Dynamik des $H$-Feldes im selben Augenblick ein Stückchen weiter vorne in den unberührten Raum hinein. Nur durch diese absolute Phasengleichheit (Wirkleistung) kann sich die Energie mit Lichtgeschwindigkeit ($c = 299.792.458\,\text{m/s}$) dauerhaft von der Antenne entfernen.
-
-
50 Ohm
Warum 50 Ohm? Die Physik hinter dem HF-Standard
Wer zum ersten Mal ein Koaxialkabel in der Hand hält und auf dem Aufdruck "50 Ω" liest, fragt sich unweigerlich: Warum ausgerechnet 50? Die Antwort liegt in einem eleganten Kompromiss zwischen zwei physikalischen Optima und etwas Militärgeschichte.
Das Ergebnis vorweg
Für ein Koaxialkabel mit Luft als Dielektrikum gibt es zwei physikalisch optimale Wellenwiderstände, je nach Ziel:
Ziel Optimaler $Z_0$ Minimale Dämpfung $\approx 77\,\Omega$ Maximale Leistungsübertragung $\approx 30\,\Omega$ Das geometrische Mittel liegt bei:
$$Z_0 = \sqrt{77\,\Omega \times 30\,\Omega} \approx 48\,\Omega$$
Das geometrische Mittel ist hier sinnvoller als das arithmetische, weil Impedanzen auf einer logarithmischen Skala natürlich sind. Das geometrische Mittel minimiert den maximalen relativen Abstand zu beiden Optima gleichzeitig. Das Ergebnis wurde auf 50 Ω gerundet und Anfang der 1930er Jahre als militärischer Standard etabliert (MIL-SPEC, später von IEC und IEEE übernommen).
Grundlagen: Wellenwiderstand einer Leitung
Die Telegrafengleichungen
Eine reale Leitung lässt sich nicht als einfacher Draht beschreiben, denn Spannung und Strom ändern sich entlang der Leitung. Das Modell: jedes infinitesimale Stück $dx$ verhält sich wie ein kleines LC-Glied:
───L'dx───┬───
          C'dx
          │
──────────┴───
$L'$ = Induktivitätsbelag, $C'$ = Kapazitätsbelag (jeweils pro Längeneinheit). Aus den Kirchhoffschen Regeln auf diesem verteilten Netzwerk folgen die Telegrafengleichungen:
$$-\frac{\partial u}{\partial x} = L' \frac{\partial i}{\partial t}, \qquad -\frac{\partial i}{\partial x} = C' \frac{\partial u}{\partial t}$$
Von den Telegrafengleichungen zur Wellengleichung
Differenziert man die erste Gleichung nach $x$ und setzt die zweite ein:
$$\frac{\partial^2 u}{\partial x^2} = L' \frac{\partial}{\partial t}\left(-\frac{\partial i}{\partial x}\right) = L' C' \frac{\partial^2 u}{\partial t^2}$$
Das ist die Wellengleichung mit Phasengeschwindigkeit $v = 1/\sqrt{L'C'}$.
Wellenwiderstand $Z_0 = \sqrt{L'/C'}$
Für eine harmonische Welle $\sim e^{j(\omega t - kx)}$ gilt $\partial/\partial x \to -jk$ und $\partial/\partial t \to j\omega$. Einsetzen in die erste Telegrafengleichung:
$$jk \cdot U = j\omega L' \cdot I \quad \Rightarrow \quad Z_0 = \frac{U}{I} = \frac{\omega L'}{k}$$
Mit der Dispersionsrelation $k = \omega/v = \omega\sqrt{L'C'}$:
$$\boxed{Z_0 = \frac{\omega L'}{\omega\sqrt{L'C'}} = \sqrt{\frac{L'}{C'}}}$$
$Z_0$ ist also das Verhältnis von Spannung zu Strom einer laufenden Welle, eine reine Geometrieeigenschaft, keine Last. Eine reflexionsfreie Terminierung mit $Z_\text{Last} = Z_0$ lässt die Leitung „unendlich lang" erscheinen.
$L'$ und $C'$ für das Koaxialkabel
Innenleiter-Radius $a$, Außenleiter-Radius $b$. Beide Felder sind rotationssymmetrisch und exakt berechenbar:
Induktivitätsbelag (aus dem Ampèreschen Gesetz: Magnetfeld $B(r) = \mu_0 I / 2\pi r$, Integration von $a$ bis $b$):
$$L' = \frac{\mu_0}{2\pi} \ln\!\left(\frac{b}{a}\right)$$
Kapazitätsbelag (aus dem Gaußschen Gesetz: elektrisches Feld $E(r) = \lambda / 2\pi\varepsilon_0 r$, Spannung durch Integration):
$$C' = \frac{2\pi\varepsilon_0}{\ln(b/a)}$$
Einsetzen in $Z_0 = \sqrt{L'/C'}$:
$$Z_0 = \sqrt{\frac{\mu_0}{2\pi}\ln\!\left(\frac{b}{a}\right) \cdot \frac{\ln(b/a)}{2\pi\varepsilon_0}} = \frac{\ln(b/a)}{2\pi}\sqrt{\frac{\mu_0}{\varepsilon_0}}$$
Wellenwiderstand des Vakuums
$$Z_\text{Vak} = \sqrt{\frac{\mu_0}{\varepsilon_0}} \approx 376{,}73\,\Omega$$
Mit $x = b/a$:
$$Z_0 = \frac{376{,}73}{2\pi} \cdot \ln(x) \approx 59{,}95 \cdot \ln(x) \approx \boxed{60 \cdot \ln(x) \quad [\Omega]}$$
Mit Dielektrikum ($\varepsilon_r > 1$) ersetzt $\varepsilon_0 \to \varepsilon_0\varepsilon_r$:
$$Z_0 = \frac{60}{\sqrt{\varepsilon_r}} \cdot \ln(x)$$
Für Luft ($\varepsilon_r \approx 1$) entfällt der Faktor.
Herleitung der optimalen Impedanzen
1. Minimale Dämpfung
Die Dämpfungskonstante $\alpha$ beschreibt, wie stark die Amplitude pro Längeneinheit abnimmt:
$$U(z) = U_0 \cdot e^{-\alpha z}$$
Die Dämpfung entsteht durch den ohmschen Widerstand beider Leiter. Wegen des Skin-Effekts fließt der Strom hierbei nur in einer dünnen Schicht der Tiefe $\delta = \sqrt{2/(\omega\mu\sigma)}$ an der Oberfläche. Der Widerstandsbelag ist damit:
$$R' = \frac{1}{2\pi\sigma\delta}\left(\frac{1}{a}+\frac{1}{b}\right)$$
Mit $\alpha = R'/(2Z_0)$ und nach Kürzen aller Konstanten hängt $\alpha$ nur noch von der Geometrie ab:
$$\alpha \propto \frac{1/a + 1/b}{\ln(b/a)} = \frac{x+1}{\ln(x)}, \quad x = \frac{b}{a}$$
(Außenleiter $b$ fest, $a = b/x$ variabel, Faktor $1/b$ kürzt sich heraus.)
Minimum durch Nullsetzen der Ableitung:
$$\frac{d}{dx}\left[\frac{x+1}{\ln x}\right] = \frac{\ln x - \dfrac{x+1}{x}}{\ln^2 x} = 0 \quad \Rightarrow \quad \ln x = 1 + \frac{1}{x}$$
Numerisch: $x \approx 3{,}6$ → $Z_0 = 60 \cdot \ln(3{,}6) \approx \mathbf{77\,\Omega}$
2. Maximale Leistung
Die maximale übertragbare Leistung wird durch die Durchschlagsfeldstärke am Innenleiter begrenzt. Das elektrische Feld im Koaxialkabel folgt aus dem Gaußschen Gesetz (Zylindersymmetrie):
$$E(r) = \frac{V}{r \cdot \ln(b/a)}$$
Da $E(r) \propto 1/r$, ist das Feld am Innenleiter ($r = a$) am stärksten, dort tritt zuerst Durchschlag auf:
$$E_\text{max} = \frac{V}{a \cdot \ln(b/a)} \quad \Rightarrow \quad V = E_\text{max} \cdot a \cdot \ln x$$
Die übertragbare Leistung bei gegebenem $E_\text{max}$:
$$P = \frac{V^2}{2Z_0} \propto \frac{(a \cdot \ln x)^2}{\ln x} = a^2 \cdot \ln x$$
Mit $a = b/x$ (Außenleiter $b$ fest):
$$P \propto \frac{\ln x}{x^2}$$
Maximum durch Nullsetzen der Ableitung:
$$\frac{d}{dx}\left[\frac{\ln x}{x^2}\right] = \frac{1 - 2\ln x}{x^3} = 0 \quad \Rightarrow \quad \ln x = \frac{1}{2} \quad \Rightarrow \quad x = \sqrt{e} \approx 1{,}65$$
$$Z_0 = 60 \cdot \ln(\sqrt{e}) = 60 \cdot \frac{1}{2} = \mathbf{30\,\Omega}$$
Zusammenfassung der Optima
Kriterium Optimales $x = b/a$ $Z_0$ Min. Dämpfung $\ln x = 1 + 1/x \;\Rightarrow\; x \approx 3{,}6$ $\approx 77\,\Omega$ Max. Leistung $\ln x = 1/2 \;\Rightarrow\; x = \sqrt{e} \approx 1{,}65$ $= 30\,\Omega$ Kompromiss $\sqrt{77 \cdot 30} \approx 48$ $\approx \mathbf{50\,\Omega}$
Warum dennoch nicht 30 Ω für Hochleistungssender?
1. Standardisierung dominiert
Die gesamte HF-Infrastruktur (Koaxkabel, Stecker, Messgeräte, Verstärker) ist auf 50 Ω ausgelegt. Ein Sender mit 30 Ω bräuchte überall Transformatoren → Verluste und Kosten.2. Das Leistungsoptimum ist sehr flach
Die Kurve, die die maximale Leistungsübertragung beschreibt, fällt in Richtung 50 Ohm nur sehr flach ab. Der Verlust an maximaler Sendeleistung ist im Alltag also minimal (nur wenige Prozent schlechter als bei 30 Ω), weshalb es keinen wirtschaftlichen Vorteil bringt.3. Mechanische Grenzen
$D/d \approx 1{,}65$ bedeutet: der Innenleiter ist fast so dick wie der Außenleiter. Das ergibt wenig Isolationsabstand und ist schwer zu fertigen.4. Hochleistungssender verwenden Hohlleiter
Bei echten Hochleistungsanlagen (MW, kW-Bereich) verwendet man Hohlleiter statt Koaxkabel. Dort gelten völlig andere Optimierungskriterien.
Stattdessen haben sich je nach Anwendung zwei Standards etabliert:System Impedanz Grund HF-Messtechnik, Sender, Militär 50 Ω Kompromiss Leistung/Dämpfung Kabel-TV, Satellit, TV-Empfang 75 Ω minimale Dämpfung (≈ 77 Ω optimal) Rundfunk-Hochleistungssender (ältere Systeme) teils 60 Ω historisch
75 Ω ist höherohmig als 50 Ω und näher am Dämpfungsoptimum und sinnvoll dort, wo nur kleine Empfangssignale übertragen werden und jeder Verlust zählt. -
Building an MCP Server on ESP32: Connecting AI Assistants to Real-World Devices
Connecting AI to the Physical World with Model Context Protocol
As detailed in StickyMCP: Notes That Stick, Even in the Cloud, MCP servers open the door for AI systems to interact with real-world tools far beyond their usual diet of static training data and existential boredom.
This project brings together two cutting-edge technologies: the Model Context Protocol (MCP) and Arduino Microcontroller. The result is an MCP server running directly on an Arduino Nano ESP32, allowing AI assistants control physical hardware in real-time.
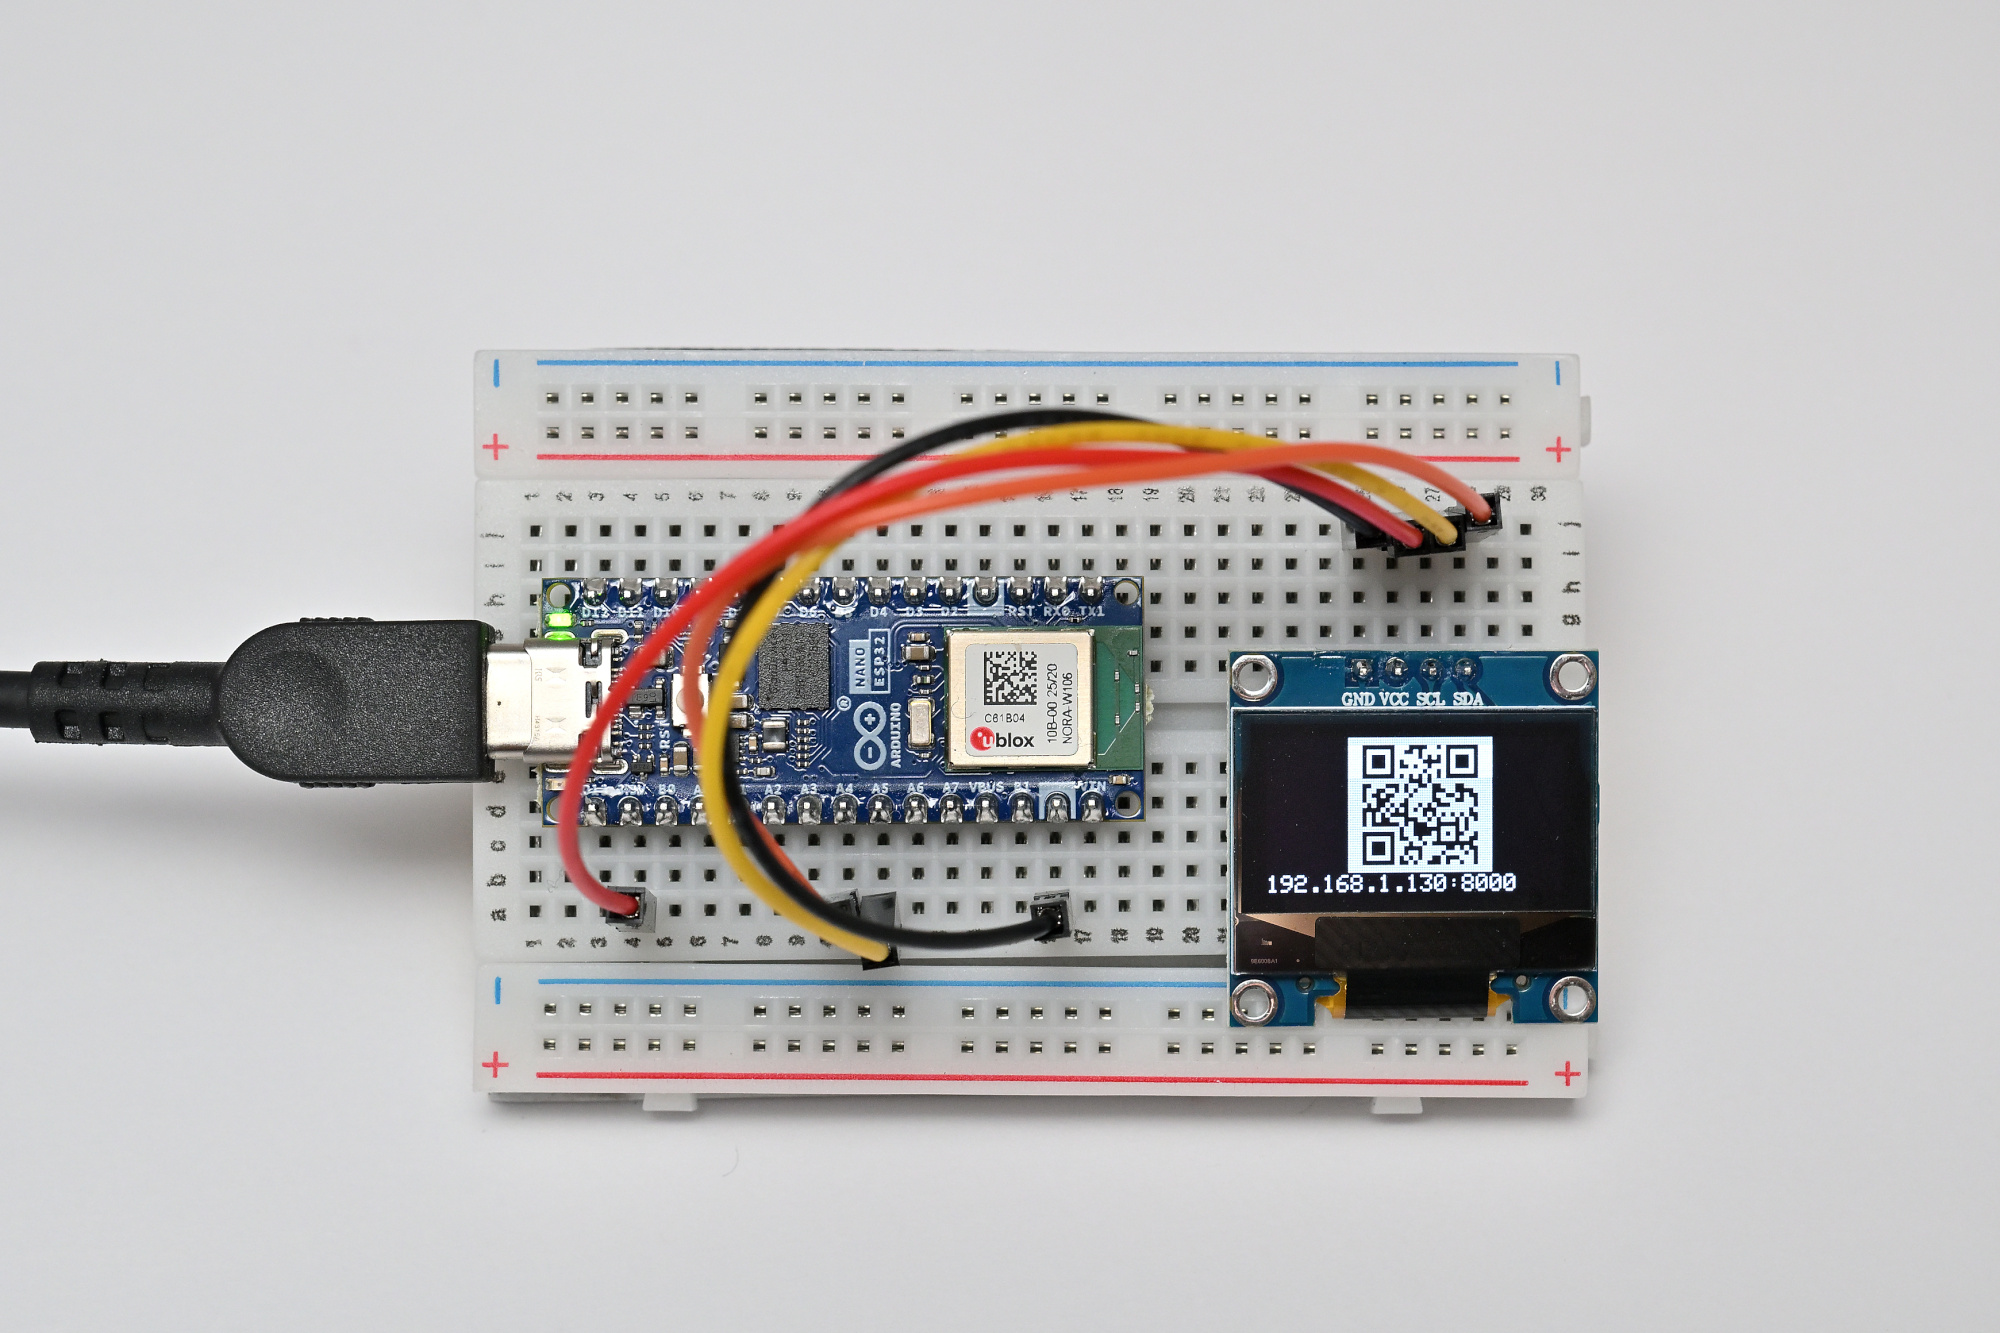
(Some prompts were typed a bit wrong because I had the camera in the way, but Copilot Chat did not mind at all)
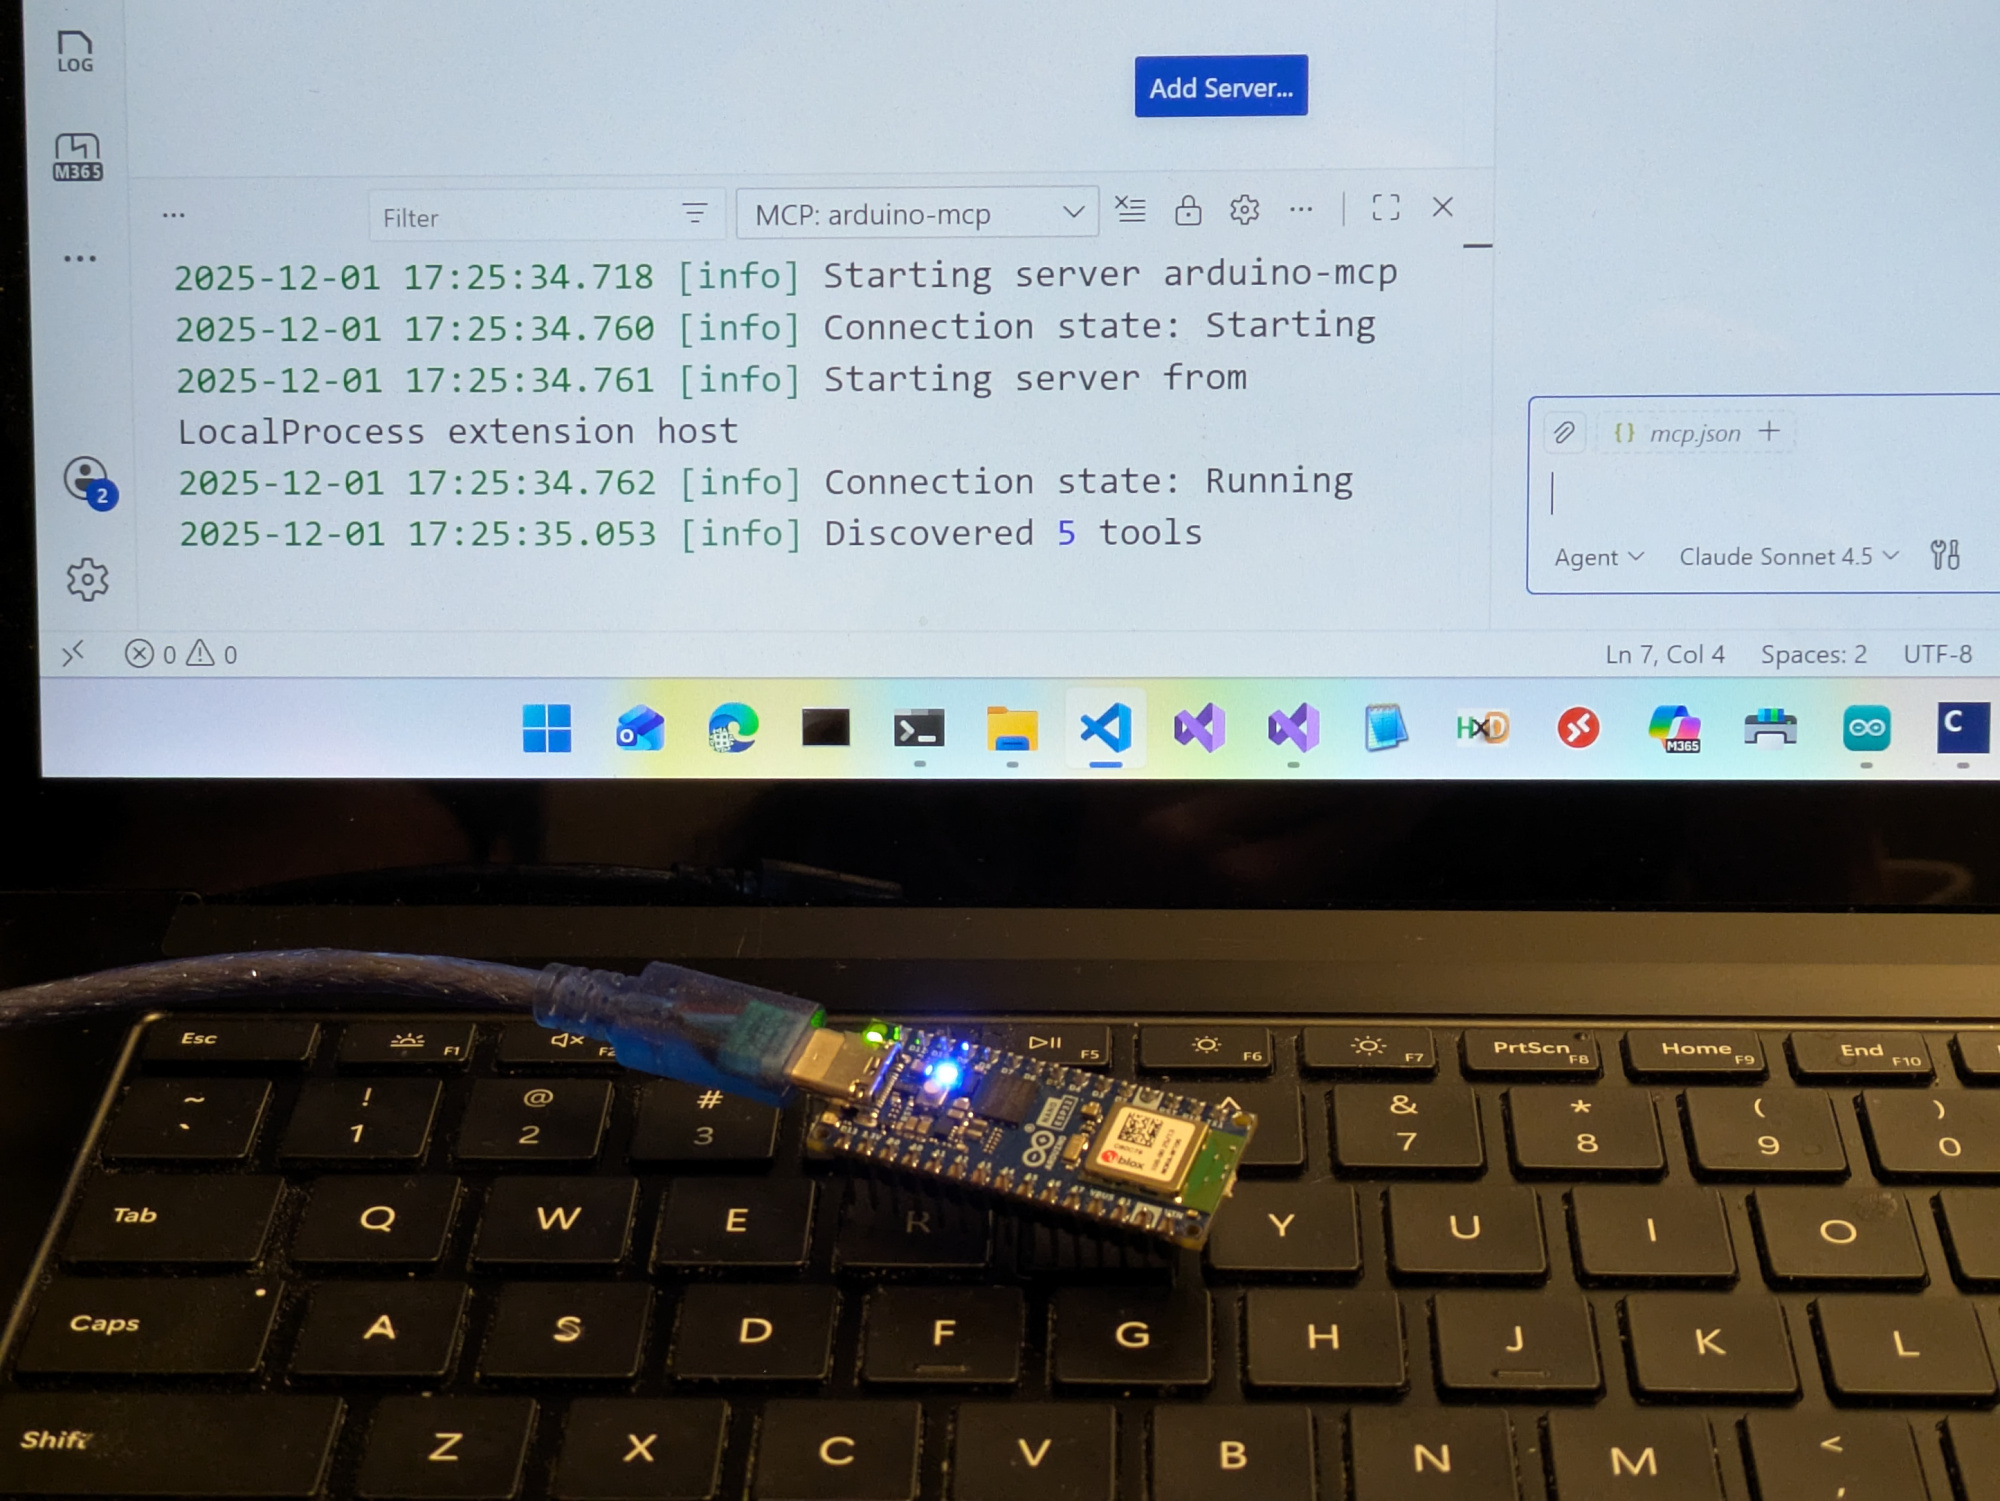
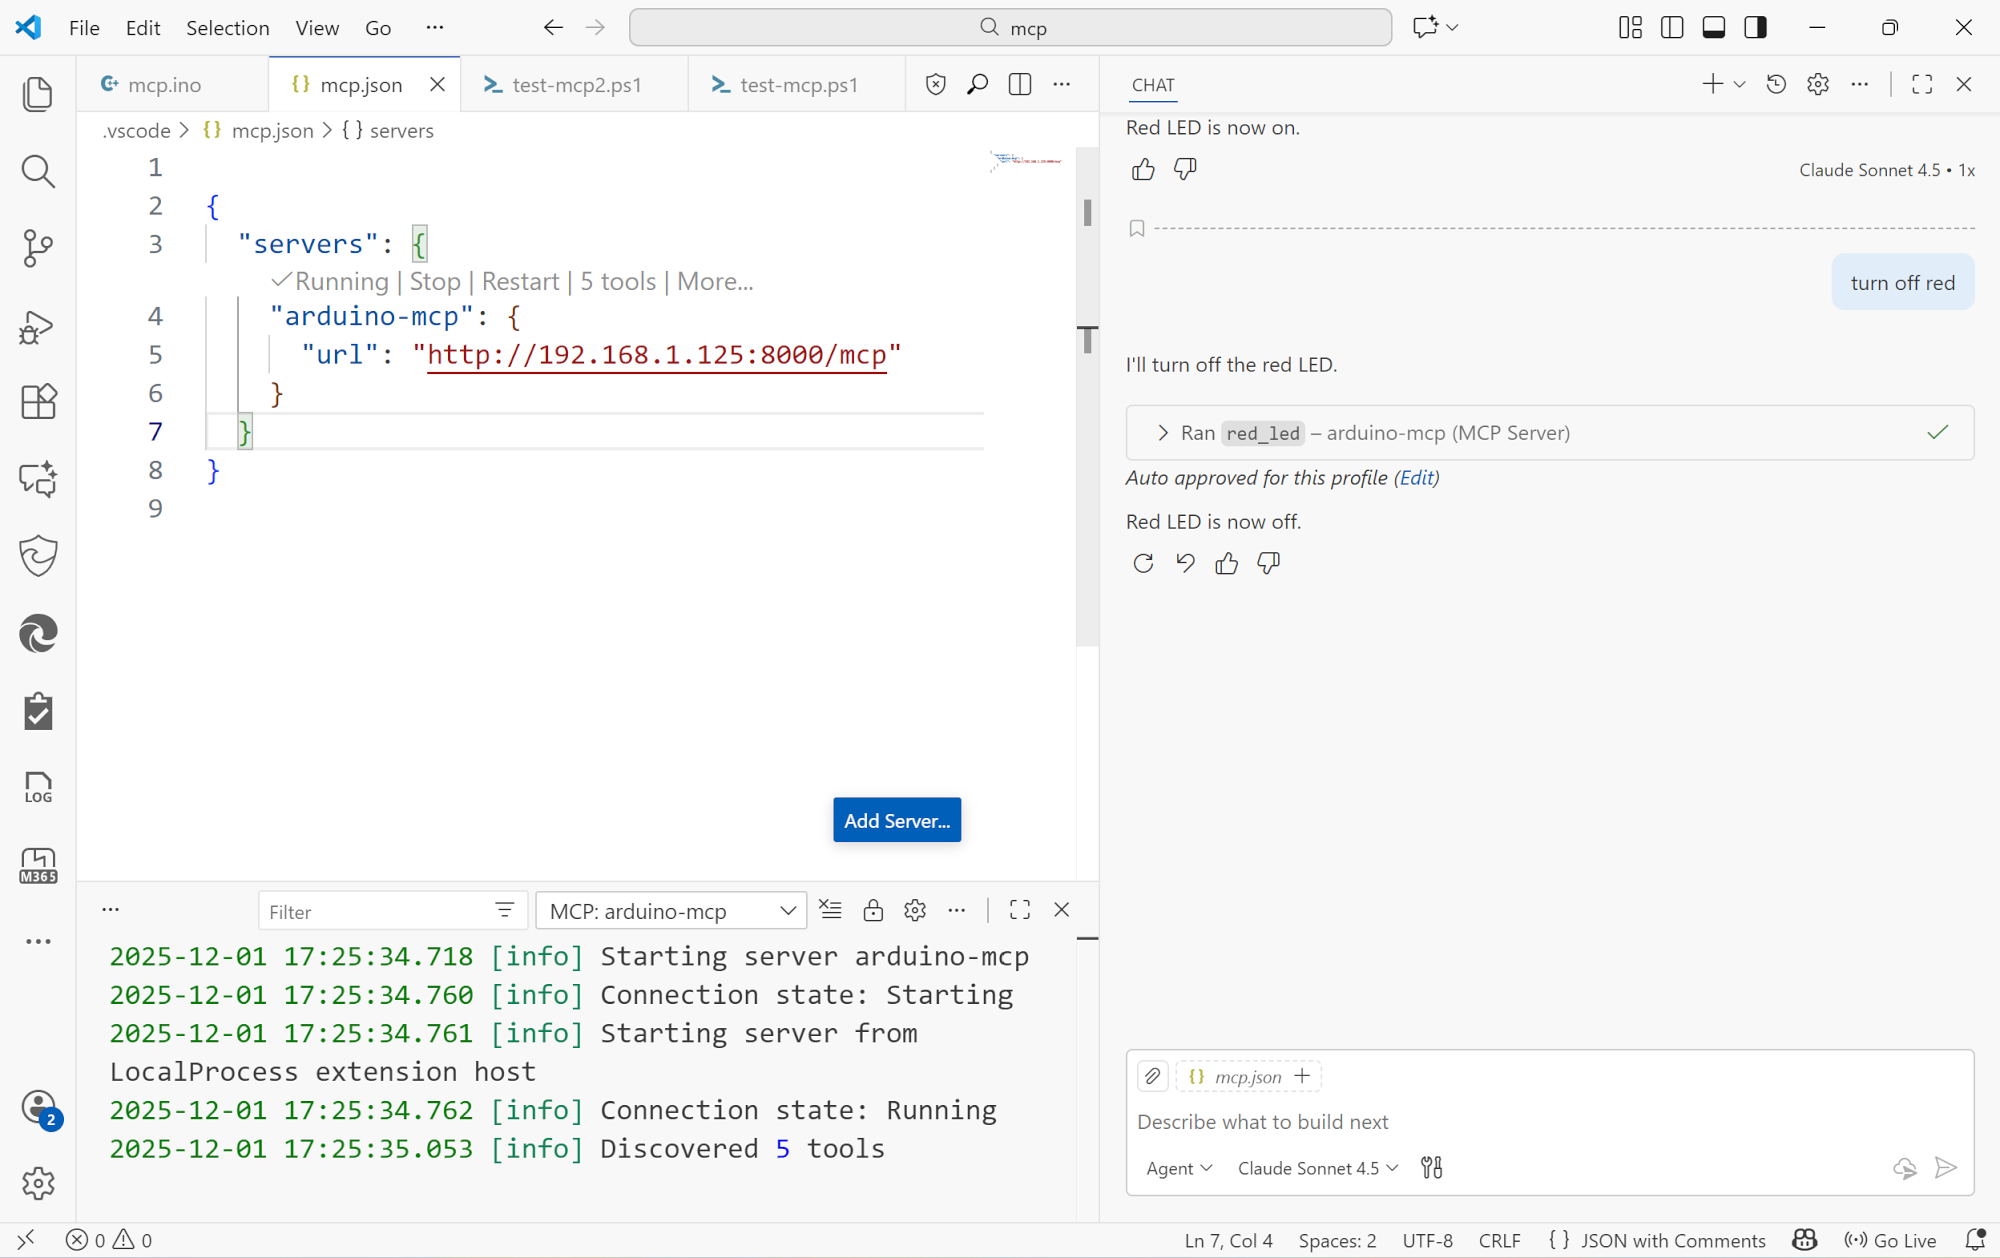
Since no official C++ MCP SDK exists, I built one optimized for embedded systems. Features automatic JSON schema generation, registry-based tool discovery, and memory-safe execution. Architecture mirrors official SDKs (TypeScript/Python) while addressing embedded constraints. Demonstrates full MCP protocol compliance with hardware control tools. I kept it small and readable, and made it work to run simple tools like switching lights on and off.
What is it?
This project implements a fully-compliant JSON-RPC 2.0 MCP server on an Arduino Nano ESP32 microcontroller. It exposes hardware controls (LEDs in this case) as MCP "tools" that can be invoked by AI assistants through natural language commands.
Key Features
- MCP Protocol Support: Implements the MCP 2024-11-05 specification with proper initialization, tool listing, and tool execution
- JSON-RPC 2.0 Compliance: Standard protocol interface for reliable communication
- WiFi-Enabled: Runs a web server on port 8000, making it accessible over the network
- Server-Sent Events (SSE): Real-time notifications and logging stream for monitoring
- Multiple LED Controls: Manages built-in LED plus RGB LEDs (red, green, blue) independently
- Echo Tool: Simple text echo for testing and demonstration
Technical Implementation
The server uses the ESPAsyncWebServer library for handling HTTP requests and ArduinoJson for JSON parsing/serialization. It exposes two main endpoints:
POST /mcp- Main JSON-RPC 2.0 endpoint for all MCP methodsGET /sse- Server-Sent Events stream for real-time notifications
Each LED is implemented as an MCP tool with a simple boolean parameter to turn it on or off. The server handles all the MCP lifecycle methods including initialization, capability negotiation, and tool invocation.
Real-World Applications
This project demonstrates how AI assistants can seamlessly control physical devices. Instead of writing custom scripts or manual API calls, you can simply tell an AI assistant "turn on the red LED" and it happens. This opens up possibilities for:
- Smart home automation controlled by natural language
- Laboratory equipment control through AI assistants
- Educational demonstrations of AI-hardware integration
- Rapid prototyping of IoT devices with conversational interfaces
Technical Stack:
- Arduino Nano ESP32
- ESPAsyncWebServer
- ArduinoJson
- Model Context Protocol (MCP) 2024-11-05
- JSON-RPC 2.0
-
Arduino Darkroom Timer
Precise timing is critical in analog photography, especially during the development process in the darkroom. This project presents a versatile darkroom timer built around the Arduino Uno R4 and Gamepad Input Shield, designed to support key photographic development tasks with tactile control and visual feedback. It features an 8x8 LED matrix for ambient illumination and implements five distinct modes: LED brightness adjustment, manual and timed enlarger control, chemical bath sequencing, and a general-purpose timer. Navigation is intuitive via joystick or button input, making it a practical and user-friendly tool for analog photography workflows.

This project uses the Gamepad Input Shield and Arduino Uno R4. Wiring details are available in the source code. The joystick or up/down buttons are used to switch between tasks, while left/right buttons adjust the state or settings.
The first 8x8 LED block is used to illuminate the darkroom.The timer implements five tasks:
- LEDBrightnessTask: Adjusts LED brightness from 0 to 15.
- EnlargerOnOffTask: Manual control of the enlarger.
- EnlargerTimerTask: Timed control of the enlarger.
- DevelopStopFixTask: Three timers for develop, stop bath, and fix stages.
- GeneralTimerTask: A general-purpose timer starting from 0 seconds.

LEDBrightnessTask
Sets the brightness of the 8x8 darkroom illumination LEDs from min 0 to max 15.

EnlargerOnOffTask
Manual enlarger switch switched on.

EnlargerTimerTask
Timed enlarger switch.

DevelopStopFixTask
3 timers for develop, stop bath and fix.

GeneralTimerTask
General timer starting from 0s.

Arduino Darkroom Timer Github Project
This darkroom timer project combines modern microcontroller technology with the tactile simplicity of gamepad input to support essential analog photography tasks. Whether you are timing enlarger exposures or chemical baths, this tool offers consistent performance and flexibility for both amateur and professional darkroom enthusiasts. With five dedicated modes and intuitive controls, it provides a reliable and customizable solution for anyone working in a traditional darkroom. The open-source design invites further experimentation and adaptation. Whether you are refining your workflow or building your own version.
-
IOT: Arduino weather station, using the Arduino MKR 1010
The new Arduino MKR 1010 was released this year and supports wireless connection. It is similar to the M0 Pro, in that it also uses a SAMD21 32bit processor. It is much smaller but has the same amount of I/O pins available as the M0 Pro.
I had to try it out!
The previous setup was using an Ethernet shield that connected the controller by cable with the router.
I moved everything to an experimental board and switched out the Ethernet class and replaced it with the new Wifi class, along with a few other changes to get it working.


The bright spot in the middle of the board is actually a RGB LED of the wireless controller! I use each of the three colors to indicate HTTP requests, update of time and wind data and update of the air pressure, humidity and temperature.
Out of a brightness range from 1..255, 7 seems a good value to match the internal yellow LED.
It is also possible to use a digitalWrite on the LED port to switch it on or off. This is the same as using analogWrite with 255. This is very bright.const int GREEN_LED = 25; const int RED_LED = 26; const int BLUE_LED = 27; const int LED_Brightness = 7; // Configure the LED port of the wireless controller. WiFiDrv::pinMode(GREEN_LED, OUTPUT); WiFiDrv::pinMode(RED_LED, OUTPUT); WiFiDrv::pinMode(BLUE_LED, OUTPUT); // Set the LED. WiFiDrv::analogWrite(GREEN_LED, bGreenLed ? LED_Brightness : 0);The webserver on the board provides a full HTML page and the weather data in a json format for the AJAX requests that gets updated every second.

The matching App is using the AJAX data for display

and also provides access to the weather data for wind, temperature and air pressure stored in the 32Kb chip.
